韩军功教授团队在具身智能机器人连续操作策略的高效训练研究...
在国家自然科学基金委员会交叉科学部“可解释、可通用的下一代人工智能方法”重大研究计划重点项目“全栈式具身类人认知学习框架研究”(批准号:92570204)资...
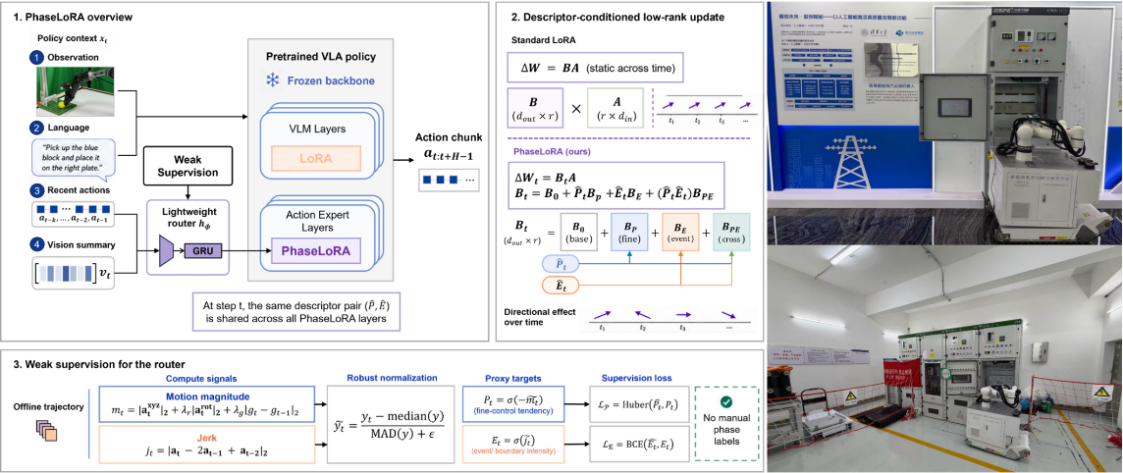
韩军功教授团队在具身智能机器人连续操作策略的高效训练研究...
在国家自然科学基金委员会交叉科学部“可解释、可通用的下一代人工智能方法”重大研究计划重点项目“全栈式具身类人认知学习框架研究”(批准号:92570204)资...
北京信息科学与技术国家研究中心系列交叉论坛(第120期)举办
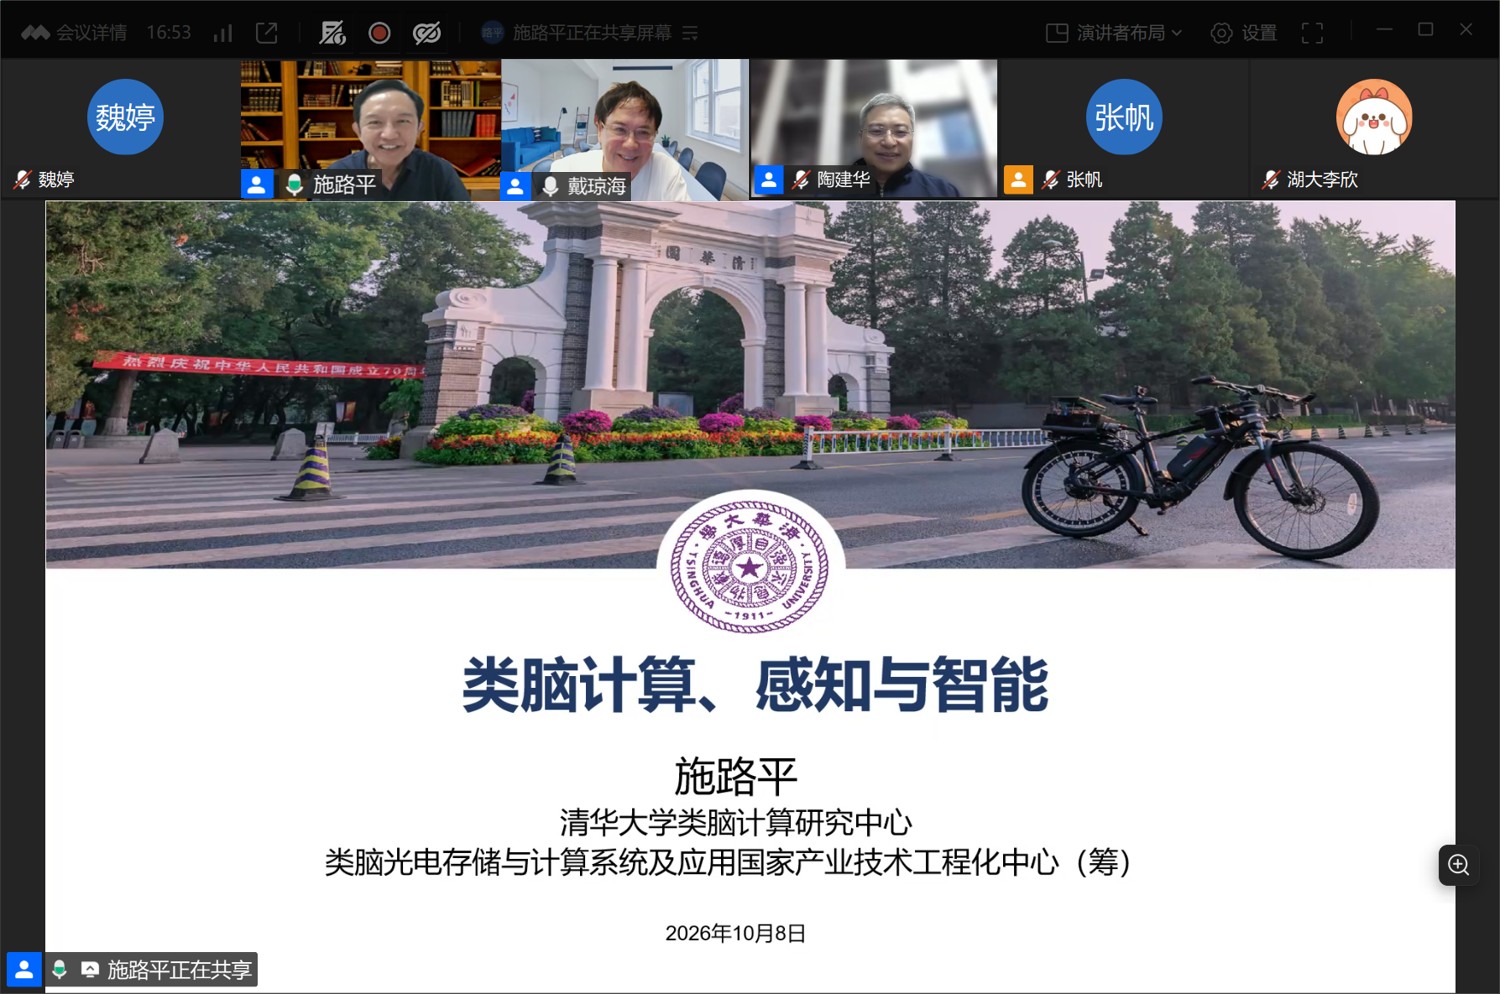
10月8日晚,北京信息科学与技术国家研究中心系列交叉论坛(第120期)通过线上会议和直播的形式举办,本次论坛邀请了清华大学类脑计算研究中心主任、光盘国家工...
北京信息科学与技术国家研究中心系列交叉论坛(第120期)举办
10月8日晚,北京信息科学与技术国家研究中心系列交叉论坛(第120期)通过线上会议和直播的形式举办,本次论坛邀请了清华大学类脑计算研究中心主任、光盘国家工...
北京信息科学与技术国家研究中心系列交叉论坛(第119期)举办
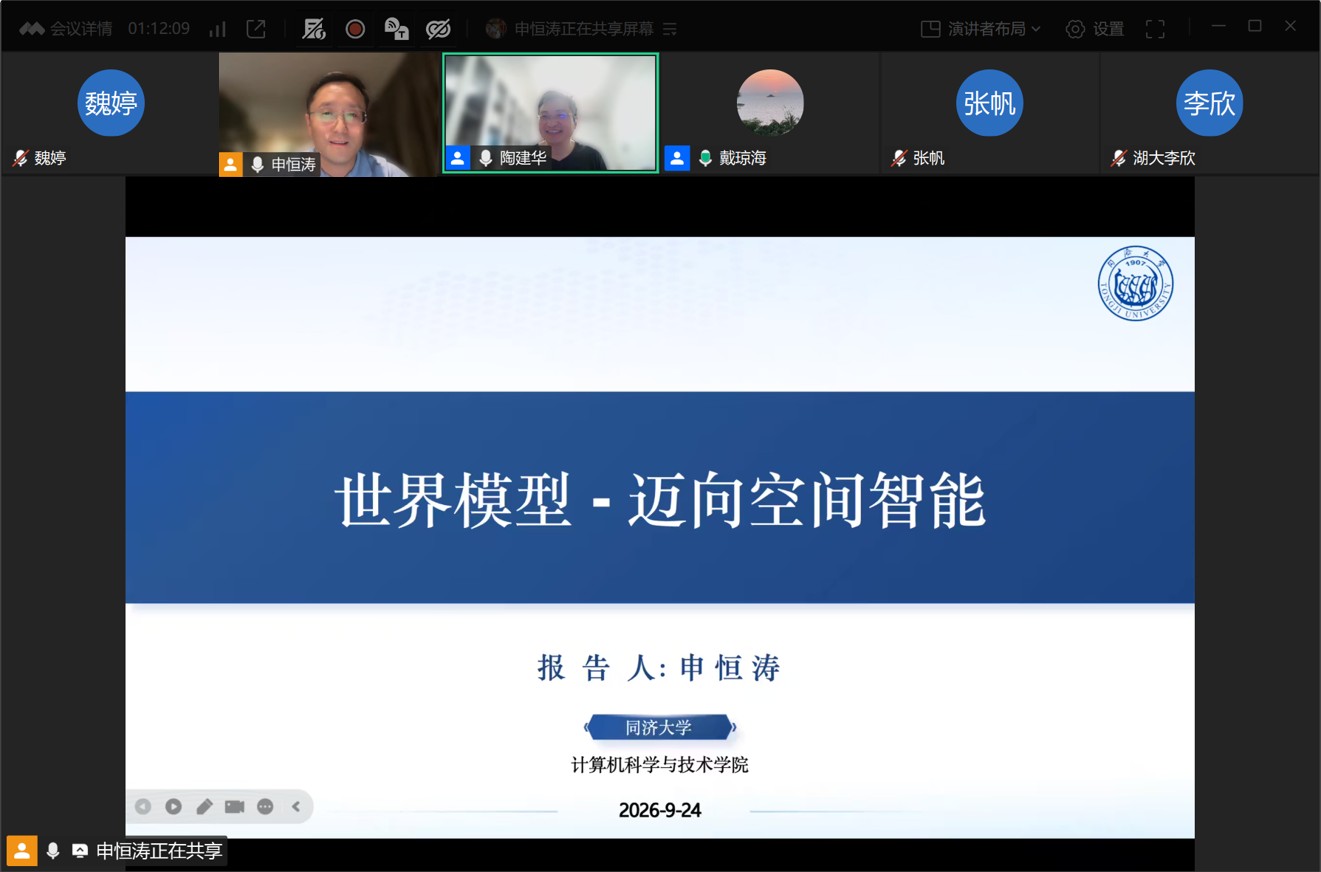
9月24日晚,北京信息科学与技术国家研究中心系列交叉论坛(第119期)通过线上会议和直播的形式举办,本次论坛邀请了同济大学计算机科学与技术学院院长、欧洲科...