9月24日晚,北京信息科学与技术国家研究中心系列交叉论坛(第119期)通过线上会议和直播的形式举办,本次论坛邀请了同济大学计算机科学与技术学院院长、欧洲科学院外籍院士、IEEE Fellow申恒涛教授作题为“世界模型-迈向空间智能”的报告。论坛由清华大学信息学院院长、信息国家研究中心主任戴琼海院士和信息国家研究中心副主任陶建华教授共同主持。信息国家研究中心党政联席会成员、群体负责人以及校内外师生等310余人通过腾讯会议在线参加论坛,累计约35万人次通过上直播、新浪、百度、视频号等直播平台在线观看。
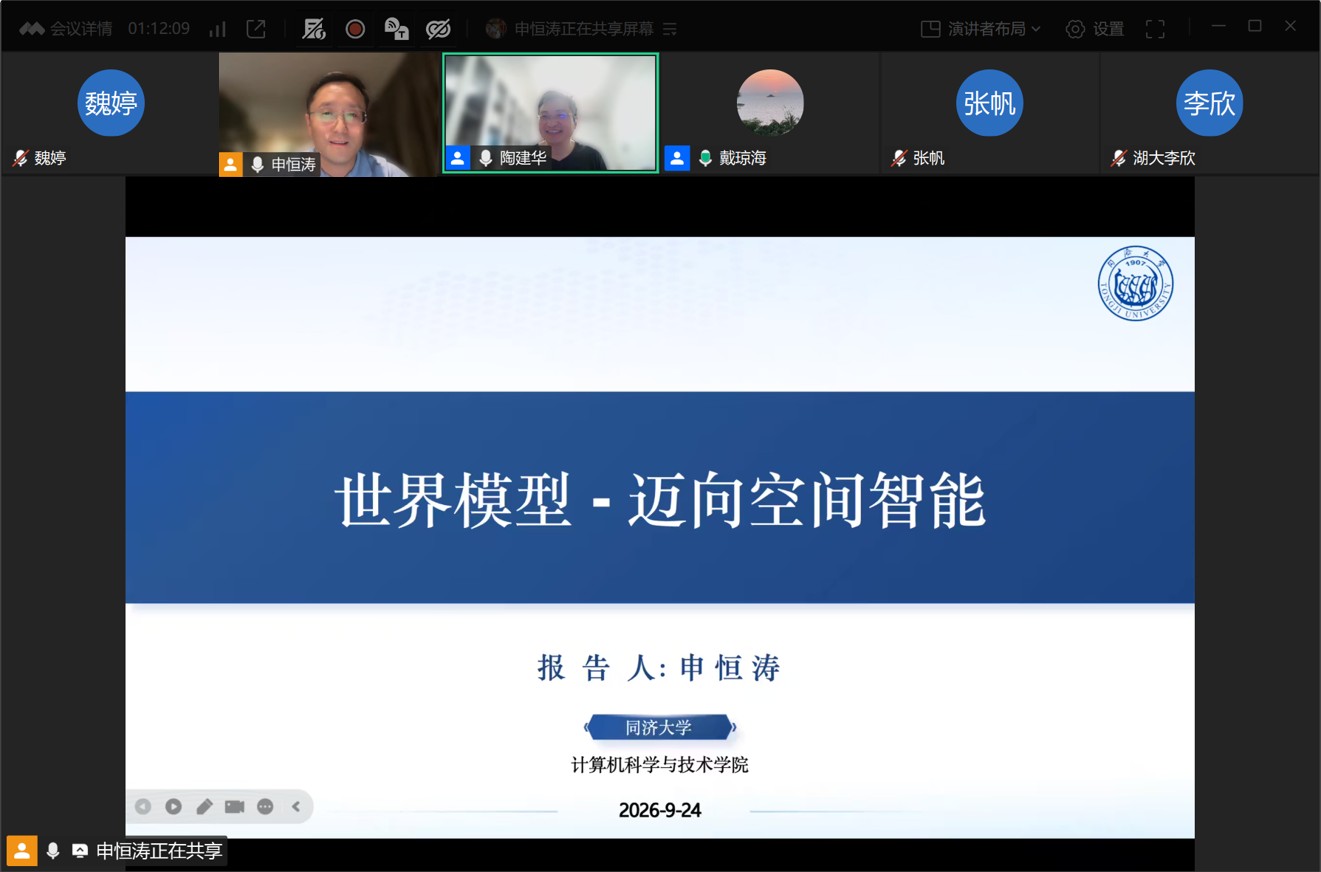
申恒涛作报告
当前,AI在工业制造、服务机器人等实体场景落地应用中,面临核心技术瓶颈。一方面,传统大模型侧重语言、视觉信息处理,难以输出高频、精准的物理控制指令,存在数字与物理空间脱节问题;另一方面,机器人设备与作业任务碎片化严重,模型通用性差、无法跨场景迁移,导致应用成本高、落地效率低。世界模型成为破解上述难题的核心路径。该技术可构建物理空间规律、物体属性及动力学关系的内在认知,推动智能体从传统“感知-反应”模式,升级为“理解-预测-行动”的深度推理模式,让智能体具备空间认知、后果预判与自主行动能力,是构建通用空间智能的重要基石。报告中,申恒涛系统地阐释了世界模型核心要素与全新技术范式,梳理国内外前沿研究成果,并分享团队在该领域的技术布局与最新研发进展。同时深度研判行业发展趋势与产业应用机遇,为推动空间智能体规模化落地真实物理场景、打通AI虚实融合应用壁垒提供有力参考。
问答环节,申恒涛就相较于传统机器人控制方案,世界模型的核心差异是什么,为何能够支撑智能体从“感知-反应”升级至“理解-预测-行动”模式等系统工程等问题进行充分解读。
供稿 | 信息学院/信息国家研究中心联合办公室
编排 | 李琳
审核 | 陈文华 王钰言