在国家自然科学基金委员会交叉科学部“可解释、可通用的下一代人工智能方法”重大研究计划重点项目“全栈式具身类人认知学习框架研究”(批准号:92570204)资助下,清华大学信息国家研究中心类脑智能技术交叉创新群体负责人、自动化系韩军功教授团队在具身智能机器人连续操作策略的高效训练研究方面取得重要突破。相关研究论文题为“面向连续动作视觉-语言-动作策略高效训练的条件化低秩适配(PhaseLoRA: Control-Regime-Conditioned Low-Rank Adaptation for Continuous-Action Vision-Language-Action Policies)”,已被人工智能领域顶级会议NeurIPS录用并作Oral汇报(本届会议Oral汇报率0.36%),体现了该工作在相关方向上的前沿性与国际影响力。
视觉-语言-动作模型将视觉感知、语言理解与动作执行相结合,为机器人完成多样化操作任务提供了重要基础。然而,一次连续操作任务通常经历目标接近、接触转换、抓取搬运和精确放置等不同阶段,各阶段对动作精度和控制方式的要求存在明显差异。现有参数高效训练方法通常在整个执行过程中采用固定的参数更新策略,难以充分适应这种动态变化。因此,如何在保持模型适配轻量化的同时,满足同一任务内部不断变化的控制需求,是提升机器人连续操作能力亟待解决的重要问题。针对这一挑战,研究团队创新性地提出PhaseLoRA方法,将控制执行的动态变化显式引入参数高效适配过程。该方法引入“控制倾向”和“事件边界强度”等连续描述量,利用动作轨迹统计信息进行弱监督学习,动态调节动作预测模块的低秩更新方向,从而突破了传统固定参数更新策略的局限。同时,该方法无需人工标注操作阶段,也无需增设大规模专家网络,在简单人物比如 LIBERO-Spatial 上,PhaseLoRA 仅需训练 4.41% 的参数即可达到 85% 的任务成功率,相比参数预算几乎相同的标准 LoRA(4.42% 参数、71% 成功率)提升 14 个百分点。更高预算下,PhaseLoRA仅需训练10.34%的参数即可达到全参数微调的效果(98%成功率),同比降低约20%的GPU时间以及50%的GPU显存预算,为具身智能机器人连续操作策略的高效训练提供了新的技术路径。
基于上述核心技术,韩军功教授团队与南方投资集团(广州)合作,面向高压电柜运维需求推进具身智能技术的工程化落地。团队基于上述核心技术自主研发了一套由具身大脑和电力运维机器人本体组成的电力运维机器人系统。其中,具身大脑负责空间感知、智能决策与任务规划,机器人本体负责运动控制、力觉接触、清洁执行与工具切换。该系统将环境感知、任务分解、力觉接触和运动控制纳入统一闭环,能够从自主进入高压电房、寻找目标,到执行智能清洁动作和切换工具,实现端到端全自主智能化操作。该系统已在南方投资集团下属10千伏高压室落地应用,为国内首发,其可替代人工执行高风险作业,有效降低触电风险。
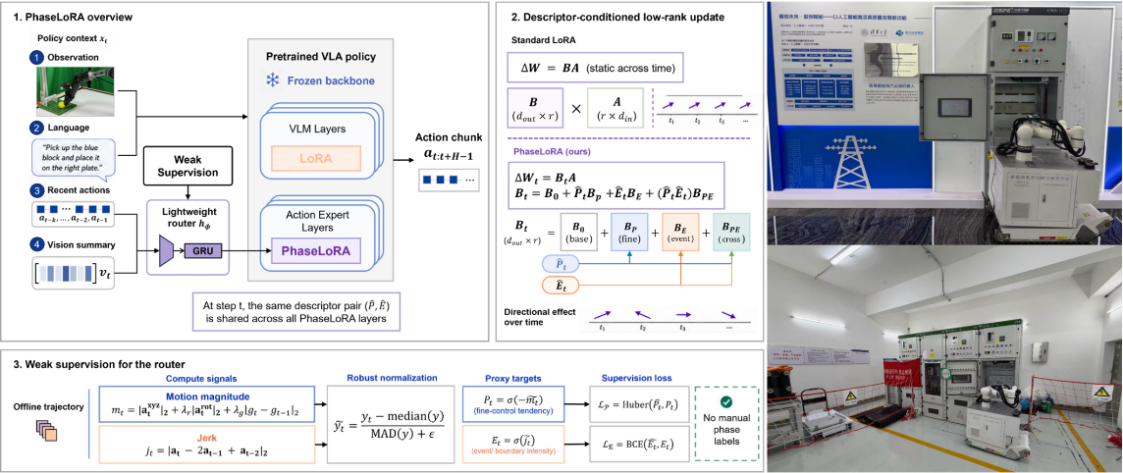
核心具身大脑框架(左)及机器人在南方投资集团创新大会展示(右上)与10千伏高压室现场落地应用(右下)
供稿 | 类脑智能技术交叉创新群体
编排 | 李琳
审核 | 陈文华 王钰言